概述
开发者在使用相机服务时,如果仅用于预览流展示,通常使用XComponent组件实现,如果需要获取每帧图像做二次处理(例如获取每帧图像完成二维码识别或人脸识别场景),可以通过ImageReceiver中imageArrival事件监听预览流每帧数据,解析图像内容。在解析图像内容时,如果未考虑stride,直接通过使用width*height读取图像内容去解析图像,会导致相机预览异常,从而出现相机预览花屏的现象。
当开发者获取预览流每帧图像buffer后,若发现图片内容出现花屏堆叠状,出现相机预览花屏现象,此时需要排查解析每帧图像,当预览流图像stride与width不一致时,需要对stride进行无效像素的去除处理。
实现原理
在计算机图形学和图像处理中,stride通常指的是在内存中存储多维数组(如图像或纹理)时,行与行之间的字节间隔,即每一行的起始地址与下一行的起始地址之间的距离,在本文中stride指的是图像的一行数据在内存中实际占用的字节数,出于内存对齐和提高读取效率的考虑,通常大于图像的宽度。

stride在不同的平台底层上报的值不同,开发者需根据实际业务获取stride后做处理适配。在本文中通过预览流帧数据的返回值image.Component.rowStride获取stride。
如下图:在一个width为3,height为3,stride为4的图片上(例如定义了一个480*480分辨率的图像),实际分配内存并不是width*height即3*3(此处为定义的预览流分辨率的宽高比,即实际分配内存不是480*480),而是stride*height即4*3,这样实现了内存对齐,方便硬件处理。
图 1 需正确处理stride
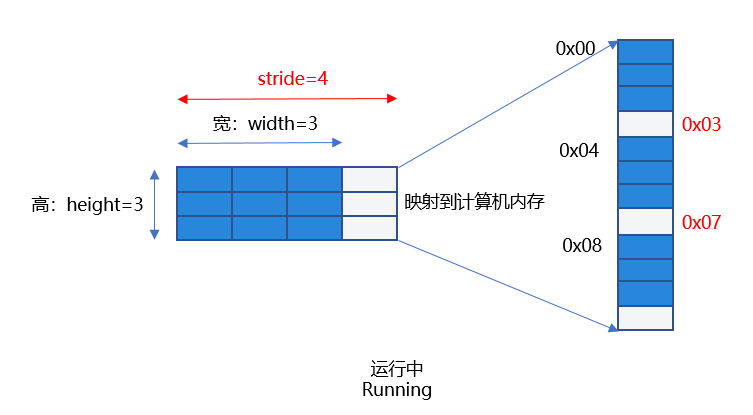
如果开发者根据width和height数据去处理像素数据,即把0x00-0x09地址的数据当做像素去处理,就会出现解析了错误的像素数据的问题,并且使用了无效的像素0x03,0x07,会导致图片无法正常显示导致“相机花屏”现象。因此,要根据stride值处理预览数据流,去除无效的像素后送显,才能获取正确的预览流图像。
场景案例
以一种高频的用户使用场景为例,应用需要定义一个1080*1080分辨率的预览流图像,此时的stride在相关平台的返回值为1088,此时需要对stride进行处理,处理无效像素后解析出正确的像素数据,避免出现预览流花屏。
【反例】未处理stride:当开发者创建PixelMap解析buffer时,直接按照宽去读取每行数据,没有处理stride,此时若解析了无效像素数据并传给Image组件直接送显,可能会出现预览流花屏现象。
以下为部分示例代码:
应用通过image.ImageReceiver注册imageArrival图像回调方法,获取每帧图像数据实例image.Image,应用通过定义一个width为1080*height为1080分辨率的预览流直接创建pixelMap,此时获取到的stride的值为1088,解析buffer时若直接按照宽去读取每行数据(使用了无效像素数据)并存储到全局变量stridePixel中,传给Image送显,会导致预览流花屏。
onImageArrival(receiver: image.ImageReceiver): void {
  receiver.on('imageArrival', () => {
    receiver.readNextImage((err: BusinessError, nextImage: image.Image) => {
      if (err || nextImage === undefined) {
        Logger.error(TAG, `requestPermissionsFromUser call Failed! error: ${err.code}`);
        return;
      }
      if (nextImage) {
        nextImage.getComponent(image.ComponentType.JPEG, async (_err, component: image.Component) => {
          let width: number = 1080;
          let height: number = 1080;
          let pixelMap: image.PixelMap | undefined = await image.createPixelMap(component.byteBuffer, {
            size: {
              height: height,
              width: width
            },
            srcPixelFormat: image.PixelMapFormat.NV21
          })
          AppStorage.setOrCreate('stridePixel', pixelMap);
          nextImage.release();
        })
      }
    });
  })
}
在初始相机模块时,调用onImageArrival(),将未处理的width和height作为size,创建PixelMap,通过在Image中传入被@StorageLink修饰的变量stridePixel进行数据刷新,图片送显。
@Component
export struct PageThree {
  pathStack: NavPathStack = new NavPathStack();
  @State name: string = 'pageOne';
  @State isShowStridePixel: boolean = false;
  @StorageLink('stridePixel') @Watch('onStridePixel') stridePixel: image.PixelMap | undefined = undefined;
  @State imageWidth: number = 1080;
  @State imageHeight: number = 1080;
  @StorageLink('previewRotation') previewRotate: number = 0;

  onStridePixel(): void {
    this.isShowStridePixel = true;
  }

  aboutToAppear(): void {
    CameraService.initCamera(0, this.getUIContext());
  }

  aboutToDisappear(): void {
    CameraService.releaseCamera();
  }

  // ...
  build() {
    NavDestination() {
      // ...
      Column() {
        if (this.isShowStridePixel) {
          Image(this.stridePixel)
            .width(this.getUIContext().px2vp(this.imageWidth))
            .height(this.getUIContext().px2vp(this.imageHeight))
            .margin({ top: 150 })
            .rotate({
              z: 0.5,
              angle: this.previewRotate
            })
        }
        // ...
      }
      .justifyContent(FlexAlign.Center)
      .height('90%')
      .width('100%')
    }
    .backgroundColor(Color.White)
    .hideTitleBar(true)
    .onBackPressed(() => {
      this.pathStack.pop();
      return true;
    })
    .onReady((context: NavDestinationContext) => {
      this.pathStack = context.pathStack;
    })
  }
}
【正例一】开发者使用width,height,stride三个值,处理相机预览流数据,处理stride方法一如下。
分两种情况:
当stride和width相等时,按宽读取buffer不影响结果。
当stride和width不等时,将相机返回的预览流数据即component.byteBuffer的数据去除stride,拷贝得到新的dstArr数据进行数据处理,将处理后的dstArr数组buffer,通过width和height直接创建pixelMap, 并存储到全局变量stridePixel中,传给Image送显。
onImageArrival(receiver: image.ImageReceiver): void {
  // ...
      if (nextImage) {
        nextImage.getComponent(image.ComponentType.JPEG,
          async (err, component: image.Component) => {
            let width: number = 1080;
            let height: number = 1080;
            let stride: number = component.rowStride;
            Logger.info(TAG, `receiver getComponent width:${width} height:${height} stride:${stride}`);
            if (stride === width) {
              let pixelMap: image.PixelMap | undefined = await image.createPixelMap(component.byteBuffer, {
                size: { height: height, width: width },
                srcPixelFormat: image.PixelMapFormat.NV21,
              })
              AppStorage.setOrCreate('stridePixel', pixelMap);
            } else {
              const dstBufferSize: number = width * height *
                1.5;
              const dstArr: Uint8Array = new Uint8Array(dstBufferSize);
              for (let j = 0; j < height * 1.5; j++) {
                const srcBuf: Uint8Array = new Uint8Array(component.byteBuffer, j * stride,
                  width);
                dstArr.set(srcBuf, j * width);
              }
              let pixelMap: image.PixelMap | undefined = await image.createPixelMap(dstArr.buffer, {
                size: { height: height, width: width },
                srcPixelFormat: image.PixelMapFormat.NV21,
              })
              AppStorage.setOrCreate('stridePixel', pixelMap);
            }
            nextImage.release();
          })
      }
    });
  })
}
【正例二】开发者使用width,height,stride三个值,处理相机预览流数据,处理stride方法二如下。
分两种情况:
当stride和width相等时,与正例一情况一致,此处不再赘述。
当stride和width不等时,如果应用想使用byteBuffer预览流数据创建pixelMap直接显示,可以根据stride*height字节的大小先创建pixelMap,然后调用PixelMap的cropSync()方法裁剪掉多余的像素,从而正确处理stride,解决预览流花屏问题。
onImageArrival(receiver: image.ImageReceiver): void {
  receiver.on('imageArrival', () => {
    receiver.readNextImage((err: BusinessError, nextImage: image.Image) => {
      // ...
      if (nextImage) {
        nextImage.getComponent(image.ComponentType.JPEG, async (_err, component: image.Component) => {
          let width: number = 1080;
          let height: number = 1080;
          let stride: number = component.rowStride;
          Logger.info(TAG, `receiver getComponent width:${width} height:${height} stride:${stride}`);
          if (stride === width) {
            let pixelMap: image.PixelMap | undefined = await image.createPixelMap(component.byteBuffer, {
              size: { height: height, width: width },
              srcPixelFormat: image.PixelMapFormat.NV21,
            })
            AppStorage.setOrCreate('stridePixel', pixelMap);
          } else {
            let pixelMap: image.PixelMap | undefined = await image.createPixelMap(component.byteBuffer, {
              size: { height: height, width: stride },
              srcPixelFormat: 8,
            })
            try {
              pixelMap.cropSync({
                size: { width: width, height: height },
                x: 0,
                y: 0
              })
              let pixelBefore: PixelMap | undefined = AppStorage.get('stridePixel');
              await pixelBefore?.release();
              AppStorage.setOrCreate('stridePixel', pixelMap);
            } catch (error) {
              let err: BusinessError = error as BusinessError;
              hilog.warn(0x000, 'testTag', `setColorMode failed, code=${err.code}, message=${err.message}`);
            }
          }
          nextImage.release();
        })
      }
    });
  })
}


