问题现象
当前水平仪气泡的实际移动方向与预期逻辑相反:当设备左高右低时,气泡向右移动;当左低右高时,气泡向左移动。按照预期,气泡应指向高处,即左高右低时气泡应向左移动,左低右高时应向右移动。
背景知识
- @ohos.sensor:sensor模块提供了获取传感器数据的能力,包括获取传感器属性列表,订阅传感器数据,以及一些通用的传感器算法。
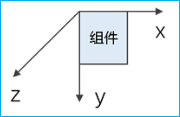
- translate:设置组件平移。可使组件在以组件左上角为坐标原点的坐标系中进行移动(坐标系如下图所示)。其中,x,y,z的值分别表示在对应轴移动的距离,值为正时表示向对应轴的正向移动,值为负时表示向对应轴的反向移动。
- Canvas:提供画布组件,用于自定义绘制图形。
- CanvasRenderingContext2D:使用RenderingContext在Canvas组件上进行绘制,绘制对象可以是矩形、文本、图片等。
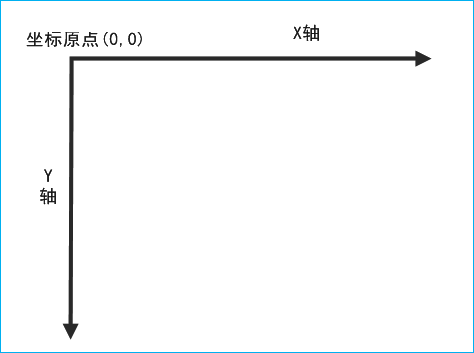
- Canvas2D的坐标系默认以Canvas的左上角为坐标原点,沿X轴向右为正值,沿Y轴向下为正值,如下图所示:
问题定位
- 查看水平仪气泡在水平、垂直方向的移动是否符合规律,即往更高处移动。当设备左高右低时,气泡应向左移动,反之向右移动;当设备上高下低时,气泡应向上移动,反之向下移动。
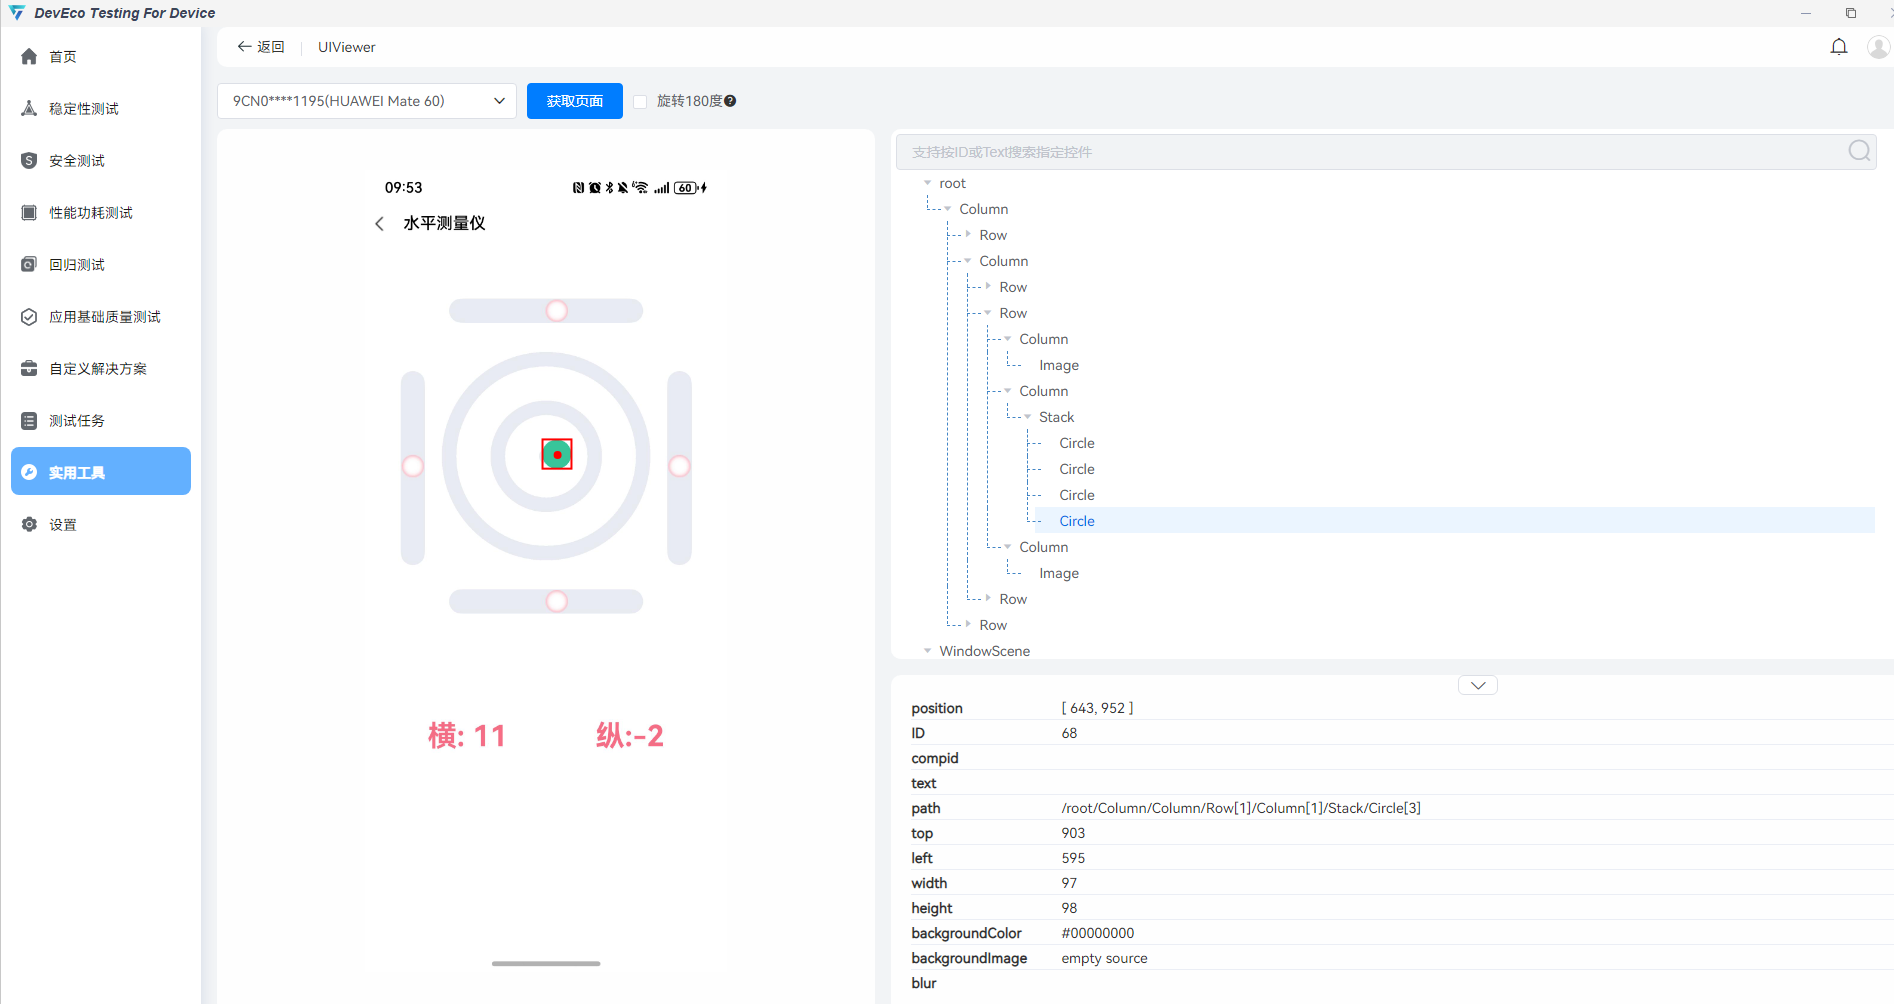
- 水平仪气泡运动常见的实现方式有Canvas或设置translate属性,这两种方式的坐标系X轴、Y轴方向相同,当设备左高右低时,气泡应沿X轴逆向移动,反之沿X轴正向移动;当设备上高下低时,气泡应沿Y轴逆向移动,反之沿Y轴正向移动。可通过DevEco Testing的UIViewer功能查看是Canvas方案还是translate方案,如下图组件树中无Canvas,气泡是Circle组件,可得知是利用translate属性实现气泡移动。
- 设备旋转方向及角度的数据来源是方向传感器数据OrientationResponse中的beta(设备围绕X轴的旋转角度)和gamma值(设备围绕Y轴的旋转角度),这两个值是有正负符号的,beta值为负表示设备上高下低,gamma值为负表示设备左高右低。在将设备旋转角度映射为水平仪气泡移动距离的处理代码中,需要根据旋转角度的正负符号确定气泡的移动方向。
分析结论
获取设备传感器数据转换为水平仪坐标时,水平仪气泡的X轴坐标符号与实际相反。
修改建议
- 检查对设备传感器数据的转换处理过程,确保水平仪气泡的移动方向与预期一致。以translate方案为例,完整示例代码:
import { sensor } from '@kit.SensorServiceKit';

const MAX_RADIUS = 150; // 水平仪最大半径
const BUBBLE_RADIUS = 15; // 气泡半径
const MAX_OFFSET = MAX_RADIUS - BUBBLE_RADIUS; // 气泡最大偏移距离

@Entry
@Component
struct spiritPage {
  @State rotateX: number = 0; // 设备沿X轴旋转角度(垂直方向旋转角度)
  @State rotateY: number = 0; // 设备沿Y轴旋转角度(水平方向旋转角度)
  @State bubbleX: number = 0; // 气泡X坐标
  @State bubbleY: number = 0; // 气泡Y坐标
  topRectHeight: number = 30; // 状态栏高度
  bottomRectHeight: number = 10; // 导航条高度

  aboutToAppear(): void {
    // 注册方向传感器监听
    sensor.on(sensor.SensorId.ORIENTATION, (data) => {
      this.rotateY = this.getOrigin(data.gamma);
      this.rotateX = this.getOrigin(data.beta);
      // 计算气泡坐标(每个方向旋转90度时达到最大偏移量,根据旋转度数比例计算坐标)
      // 设备沿X轴旋转(垂直方向)角度映射为气泡的Y坐标,设备沿Y轴旋转(水平方向)角度映射为气泡的X坐标
      this.bubbleX = this.rotateY / 90 * MAX_OFFSET;
      this.bubbleY = this.rotateX / 90 * MAX_OFFSET;
      // 限制气泡在圆盘范围内
      this.bubbleX = Math.min(Math.max(this.bubbleX, -MAX_OFFSET), MAX_OFFSET);
      this.bubbleY = Math.min(Math.max(this.bubbleY, -MAX_OFFSET), MAX_OFFSET);
      let currentDistance = Math.sqrt(Math.pow(this.bubbleX, 2) + Math.pow(this.bubbleY, 2));
      // 如果超出圆形范围,按比例缩放坐标
      if (currentDistance > MAX_OFFSET) {
        let scale = MAX_OFFSET / currentDistance;
        this.bubbleX *= scale;
        this.bubbleY *= scale;
      }
    }, { interval: 1000000 });
  }

  build() {
    Column() {
      Row() {
        Text('测试')
          .fontSize(24)
          .fontWeight(FontWeight.Bold)
      }
      .width('100%')
      .padding(16)

      Stack() {
        // 水平仪背景图片,建议开发者自行替换为所需的图片资源
        Image($r('app.media.bg'))
          .width(MAX_RADIUS * 2)
          .height(MAX_RADIUS * 2)
        // 水平仪气泡
        Circle({ width: BUBBLE_RADIUS * 2, height: BUBBLE_RADIUS * 2 })
          .fill(Color.Blue)
          .translate({
            x: this.bubbleX,
            y: this.bubbleY,
          })
      }
      .width('100%')

      Text(`垂直:${this.rotateX.toFixed(1)}°     水平:${(this.rotateY).toFixed(1)}°`)
        .width(300)
        .height(68)
        .fontSize(20)
        .fontColor('#000000')
        .margin({ top: 44 })
    }
    .padding({
      top: this.topRectHeight,
      bottom: this.bottomRectHeight
    })
  }

  private getOrigin(data: number) {
    let absData = Math.abs(data);
    if (absData <= 90) {
      return data;
    }
    // 旋转角度为90度时水平仪气泡到达边界,当旋转角度的绝对值大于90度时应取补角,同时保留正负号
    return (180 - absData) * Math.sign(data);
  }
}
总结
水平仪的实现依赖设备传感器数据,最终呈现的是水平仪气泡的位置变化。在数据转换处理过程中,应注意数据的正负符号,在坐标系中按正确的方向移动。对应关系总结如下:
方向传感器数据 | 值的范围 | 气泡移动方向 | 对应坐标轴及方向 |
|---|
beta | (0,180) | 下 | Y轴正向 |
beta | (-180,0) | 上 | Y轴逆向 |
gamma | (0,90) | 右 | X轴正向 |
gamma | (-90,0) | 左 | X轴逆向 |